具身智能从原理到真机实战--极客时间课程推荐/优惠
本站非极客时间官网,与官方无任何关系。我们不提供课程下载或详细内容,仅作为课程分享和推荐平台。我们鼓励大家支持正版,尊重创作者的劳动成果,这样不仅能帮助创作者持续产出优质内容,也能让自己获得更好的学习体验。请通过官方渠道购买和学习课程,感谢您的理解与支持。
课程详情
你将获得:
- 基础:让 Agent 开发经验无缝迁移到具身智能
- 成本:无需昂贵 GPU,低成本机械臂跑通实操
- 路径:打通从数据采集到真机成功率的完整闭环
- 成果:产出可演示、可测评、可迭代的真机作品
课程介绍
Agent 正在从屏幕走向物理世界,能自主完成任务、会调用工具的它,下一步要实现的是:如何看见世界、理解环境,并真正完成一系列动作?
对有 Agent 开发经验的工程师来说,这不是从零开始,而是带着工程方法论「降维」进入一个紧缺工程师的领域——具身智能。
从“模型能训练”到“机器人能稳定完成任务”,要补哪些知识、留下哪些证据,怎样排查失败,这个过程中存在一条高效的能力迁移路径,这门课分享的就是这条路径。
课程设计:
课程由五个模块组成,始终围绕同一条主线推进。
原理底座篇先回答“为什么”。你会用 MDP 看懂感知、决策和执行,分清模仿学习、强化学习与 VLA 的边界,再沿着协变量偏移理解单帧 BC 为什么一进闭环就容易崩,以及 ACT、Diffusion、Flow Matching 三类动作头分别在解决什么问题。
数据平台篇处理最容易被低估的一层。你会从一帧数据出发,读懂 LeRobot Dataset v3 的 Parquet、MP4、metadata 和 stats,随后把采集纪律、质检、加工、打标、轨迹还原与失败补采接成数据飞轮。你不只会“录数据”,还会判断一批数据为什么值得训练。
LeRobot 框架实践篇进入模型。先沿数据流和 processor 合同排查真机乱动,再建立 ACT 基线。随后再做 Diffusion 的公平对照和 SmolVLA 的参数高效微调,判断什么时候该换模型,什么时候应先修数据和执行链路。
真机机械臂篇把策略接到 SO-101。从电机、总线、标定和相机建立硬件心智模型,依次通过连通、安全、小步运动、遥操作、采集、回放、训练和评测。这里不会把真机当作最后一讲的彩蛋,安装、校准、遥操作和失败诊断本身就是主线。
工程交付篇把前面的能力组装起来。大模型提出计划,技能层限定任务范围,ACT 或 VLA 生成连续动作,再逐项接入限幅、停止、接管和运行记录。最终交付一份可用于面试求职的具身 Agent 作品集。
课程提供配套仓库:https://github.com/qingxunwz-cmyk/lerobot-data-lab
我们目前身处机器人开发窗口期,期待与你一起投身具身智能浪潮,共同参与这一前沿领域的成长与突破!
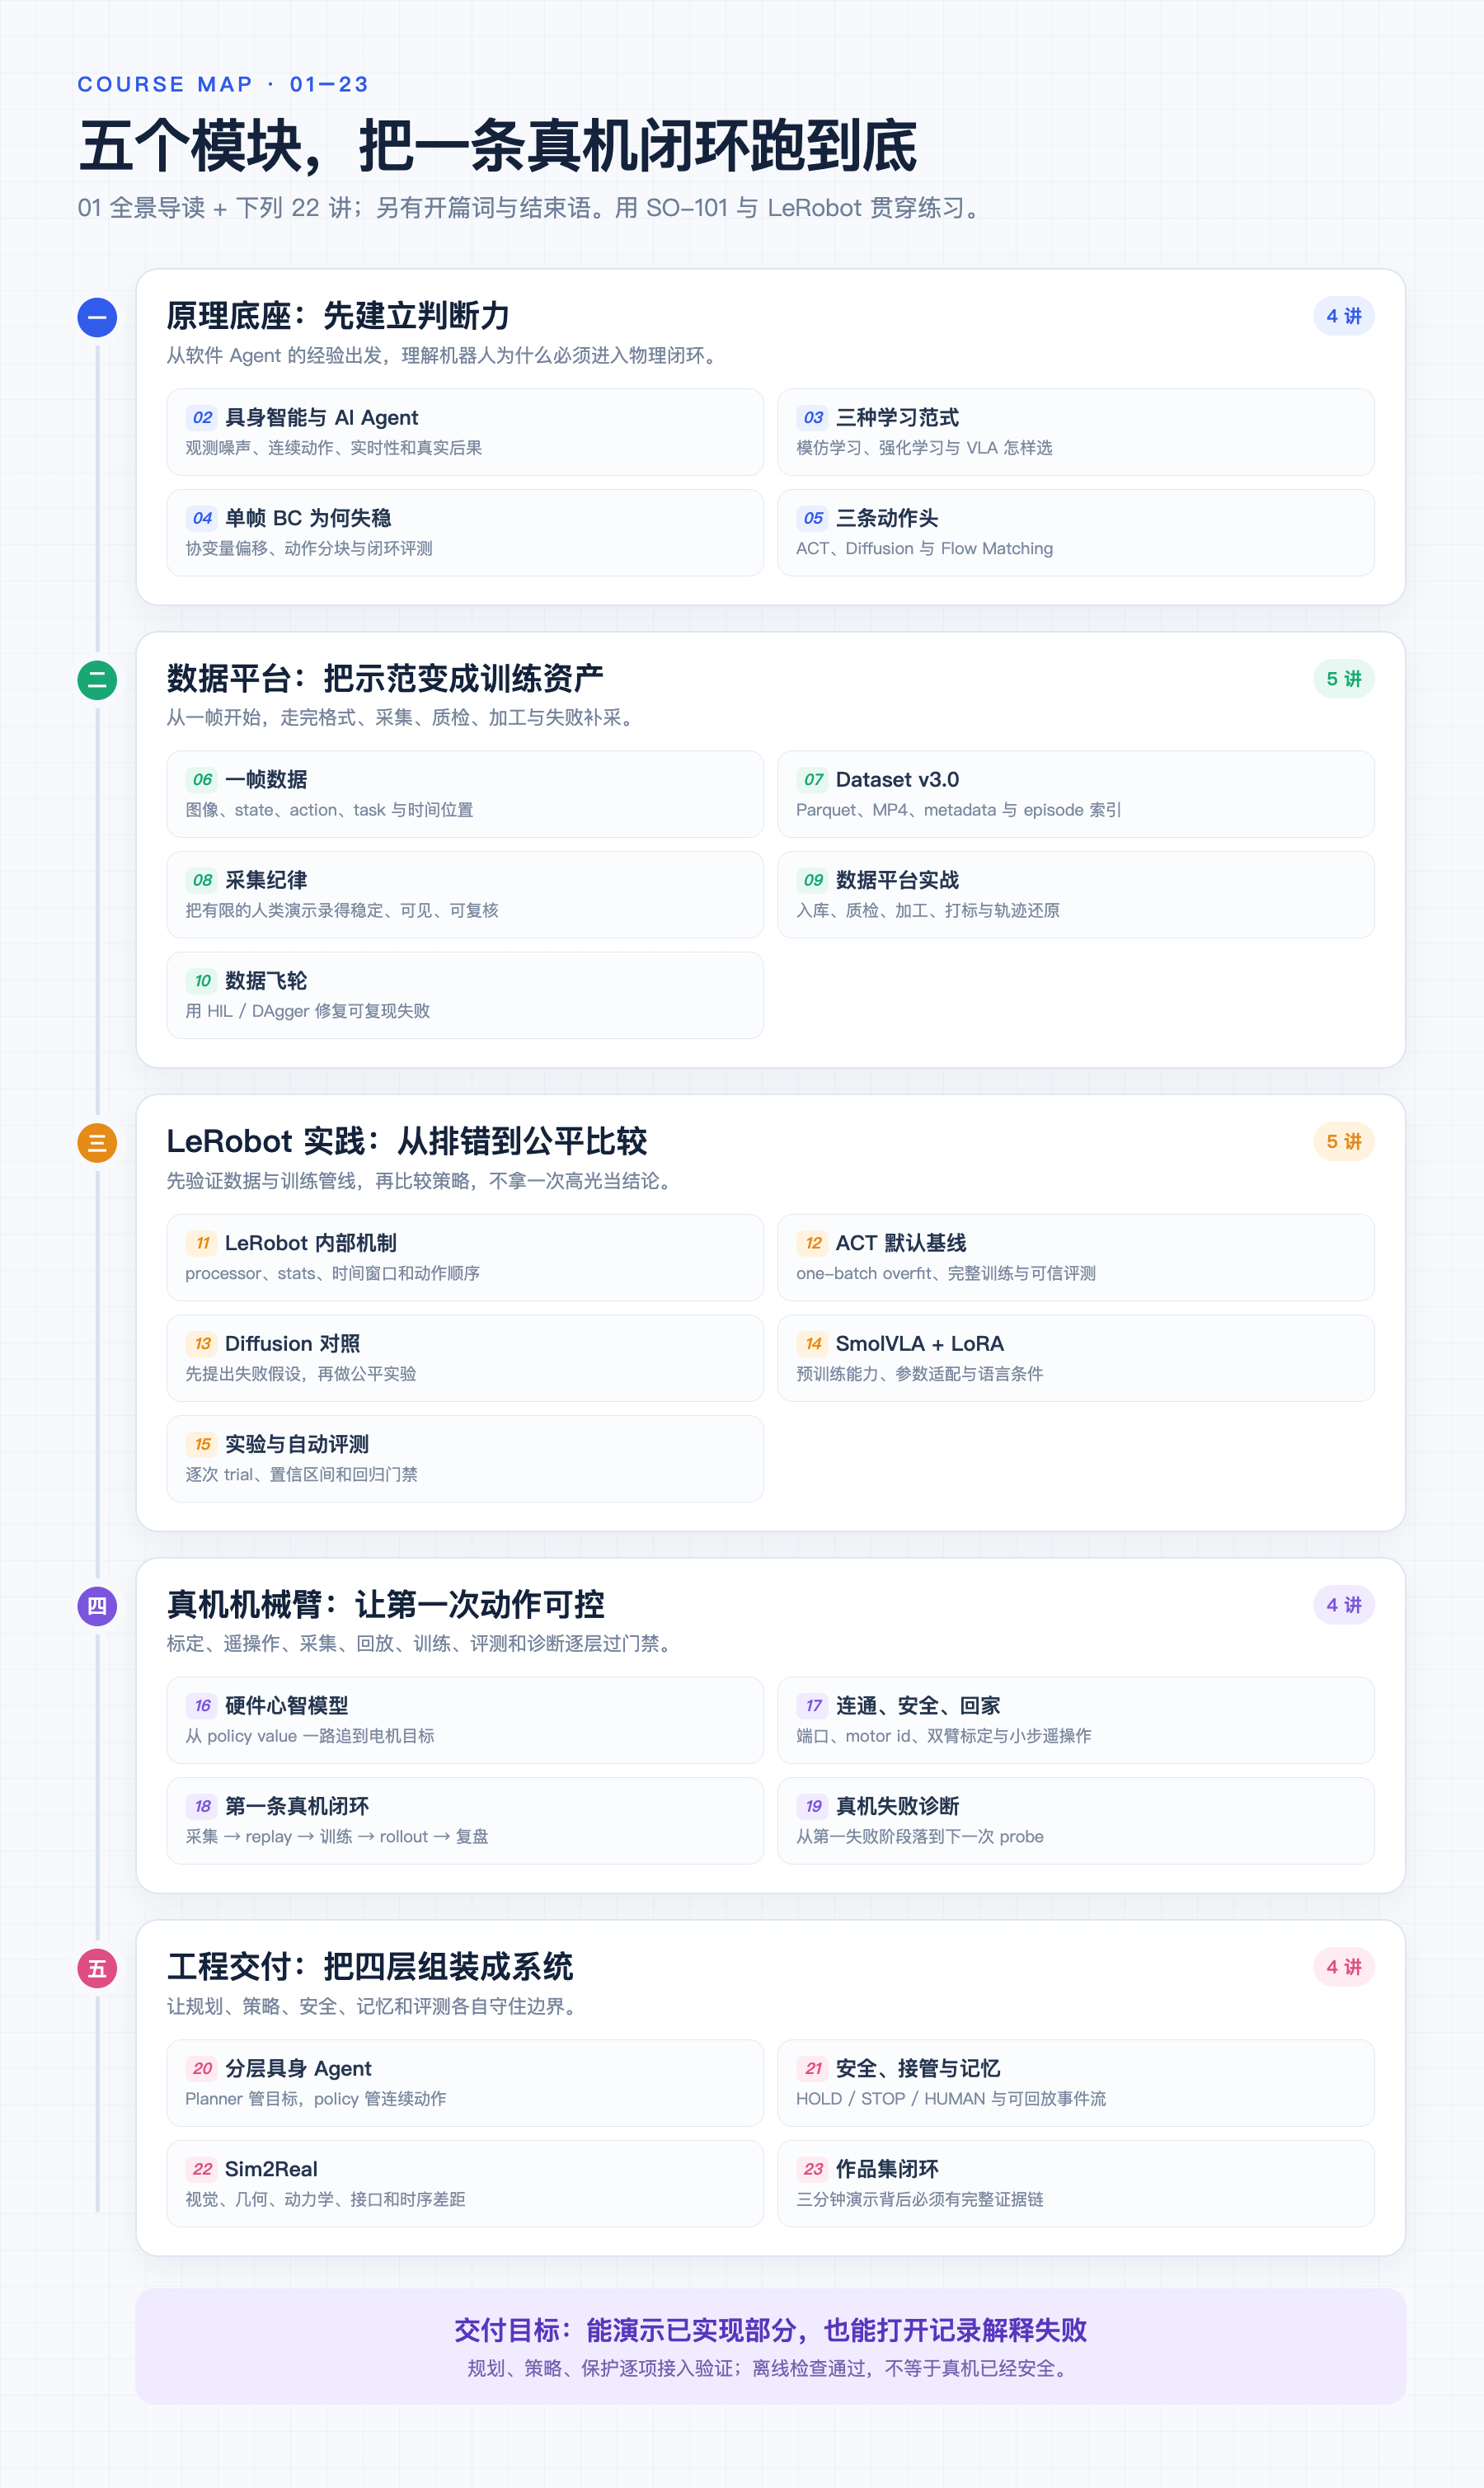
课程目录(更新中)
开篇词
- 开篇词|打通原理、数据、框架、真机四条线,让具身智能从论文回到桌面臂
原理底座篇
- 01|全景:具身智能技术栈地图,你在哪、缺什么、能去哪?
- 02|起点:什么是具身智能,和普通 AI Agent 差在哪?
作者介绍
推荐